ゲームはこのタブで動作します。インストールもアカウントも不要です。
ひとことで言うと
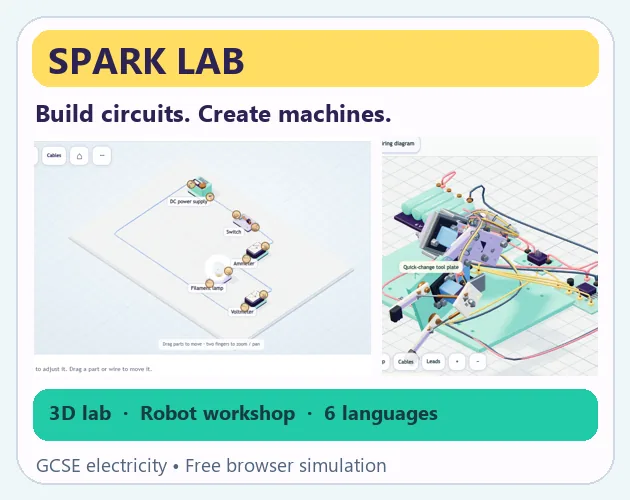
Spark Lab: Circuit City は、ブラウザ上で低電圧回路と簡単な機械を組み立てる無料の3Dワークショップで、マウスとタッチ入力に対応しています。ガイド付きの最初の回路から始め、24の修理チャレンジを進め、その後39のガイド付きステップでロボットアームを組み立てます。アカウント、広告、購入なしでローカル実行できます。
Spark Lab: Circuit Cityとは?
Spark Lab: Circuit City は、2つのワークスペースにまたがる共通コンポーネントシステムを基盤にした、ブラウザベースの電気・機械ワークショップです。一方は低電圧回路を、もう一方は機械の組み立てを扱います。パーツライブラリは104点のモデル化されたパーツに及び、64種類の電気パーツ、4種類の物理ケーブルアクセサリ、36種類の機械パーツに分かれています。
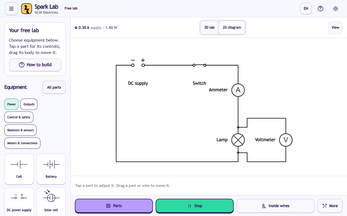
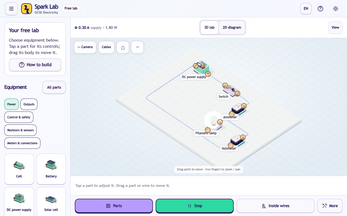
電気側では、スイッチ、ランプ、メーター、抵抗、センサー、ダイオード、トランジスタ、リレー、コンデンサ、インダクタ、保護・配電機器に加え、セル、バッテリー、ベンチ電源を扱います。作業はまず3Dで行い、装置の周囲を回転・パン・ズームしてから、直接編集できる2D回路図に切り替えます。GCSE教材では英国式の記号表記を用い、高度なエレクトロニクスではラベル付き記号や機能ブロックを主に使います。
17の既製回路が収録されており、直列・並列測定、分圧器、コンデンサの充電、リレー制御、RGB LEDなどがあります。別途用意されたワイヤー顕微鏡では、導体の内部を4つの短いステージに分け、正の金属イオンと自由電子を区別し、正味の電子ドリフトを追跡し、散乱を示し、エネルギー移動を発熱と結び付けます。粒子のスケールと速度は、分かりやすくするために意図的に誇張されています。
遊び方
まず内蔵の最初の回路ウォークスルーから始め、その後は自由実験ラボに移ります。ラボではパーツパネルを開き、ベンチをタップして機器を配置し、2つの端子をタップして接続します。コンポーネント本体をドラッグすると位置を変更できます。交差は共有端子またはジャンクションでのみ接続されるため、込み入ったレイアウトでも知らないうちに短絡することはありません。Runを押して回路に通電し、ワイヤーを選択するかCablesを開いて点検・整理します。
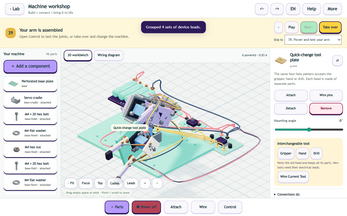
機械ワークショップでは配置ではなく組み立てが中心です。パーツを選び、Attach、Wire、Controlを使います。アームガイドが各ステップを説明します。ロボットアームは体系的なルートで、96個の別パーツと16本のリードからベース、ショルダー、エルボー、グリッパーを組み立てる39ステップです。互換コネクタはスナップし、ねじ付き六角ファスナーは嵌合し、電源とサーボ制御が配線されます。ステップは巻き戻し、スキップ、途中からの引き継ぎが可能です。
この2つの柱の周辺に、24の修理チャレンジとGCSE物理の学習ストランドがあります。調査ノートにはモデルの測定値とグラフが保存され、レポート用にCSVエクスポートも可能です。すべてが単一のコンポーネント語彙で動くため、一方のワークショップで身につけたケーブルの習慣がもう一方にも活かされます。
操作
3Dビューでは、何もない空間をドラッグするとカメラが回転し、スクロールまたはピンチでズームイン・アウトします。カメラ操作ではシーンを再フィットさせたり、トップダウン表示に切り替えたりできます。配置と配線はマウスでもタッチでもタップ操作で行えるため、タブレットでもデスクトップと同じジェスチャーが使えます。
2D回路図は、パーツを選択するとキーボード操作になります。矢印キーで移動、Rで回転、Deleteで削除します。Spaceで回路の電源を切り替え、CtrlまたはCmd+Zで直前の変更を元に戻し、Escapeでパネルを閉じるか一時停止します。機械ワークショップでは、パーツを選んでからAttach、Wire、Controlを選ぶ流れです。
言語の切り替えは、各ワークショップ内のボタンまたは設定から行え、言語を変更しても回路と機械は保持されます。アラビア語を選ぶとレイアウトが右から左に切り替わります。機器検索は翻訳された名前でも機能し、言語パックはオフライン用に同梱されています。
| 入力 | 操作 |
|---|---|
| 何もない場所でマウスドラッグ | 3Dビューを回転 |
| スクロールホイール | 3Dビューをズーム |
| ピンチ | タッチ画面でズーム |
| タップまたはクリック | 部品を配置する、または2つの端子を接続 |
| コンポーネント本体をドラッグ | コンポーネントの位置を変更 |
| 矢印キー | 2D図で選択した部品を移動 |
| R | 2D図で選択した部品を回転 |
| Delete | 選択した部品を削除 |
| Space | 回路の電源を切り替え |
| Ctrl or Cmd + Z | 最後の変更を元に戻す |
| Escape | パネルを閉じる、または一時停止 |
初回プレイのヒント
最初の1時間は、欲張ったものを作ろうとしないほうがうまくいきます。ガイド付き回路を実行し、既製の作例を1つか2つ開いてから、自分のパーツ配置を始めましょう。他人の配線を先に読むと、端子のルールがはっきりします。端子やジャンクションを共有していない限り、交差は接続ではありません。
ケーブル作業には早めに取り組む価値があります。整ったケーブル束のほうが、リードの巣よりもはるかにデバッグしやすいからです。ワイヤー顕微鏡も早めに見ておくと役立ちます。材料、温度、長さ、断面積を変えて測定値を比較し始める前に、抵抗値が実際に何をしているのかを説明してくれます。
ロボットアームでは、ガイドに逆らわず頼りましょう。コネクタが嵌まらないときはステップを巻き戻し、サブアセンブリがすでに明確なら先へスキップし、手順が予測できるようになったら手動で引き継ぎます。
- 自由実験ラボの前にガイド付きの最初の回路を実行する
- ゼロから作る前にプリセットを開く
- ジャンクションができるまで、すべての交差を未接続として扱う
- 回路が込み入る前にリードに名前を付け、色を変える
- ワイヤーの特性を編集する前にワイヤー顕微鏡を確認する
- 39ステップのアームガイドではスキップと巻き戻しを気軽に使う
コンテンツとやり込み要素
目玉となるのは24の修理チャレンジで、どれも白紙の状態から作るのではなく、故障を突き止める内容です。これに17の既製回路とGCSEの学習ストランドが加わり、自由制作を始める前でも数回のプレイを満たせる量があります。ワイヤー顕微鏡では4段階の理論を追加でき、一時停止したりフレーム単位で進めたりできます。
ロボットアームは39ステップで最長の単一プロジェクトになりますが、行き止まりではありません。同じキットは自由制作で再利用でき、ギアやリンケージを取り付けたり、グリッパーをハンドやドリルツールに交換したりできます。これにより、固定チュートリアルがさらなる制作のためのパーツ置き場になります。
ケーブル管理は事実上、それ自体がサンドボックスです。ルートを整え、導体を個別にたどり、関連するリードをケーブル束にまとめ、ガイドポイントをドラッグし、クリップ、トレイ、結束バンド、ストレインリリーフを追加できます。各リードは独自の電気接続を保ち、ルートを描いても、実測ワイヤー長を明示的に適用した場合にのみ抵抗が変化します。回路と機械のファイルはインポート・エクスポートでき、ローカル保存では作業中の内容も保存されます。
見た目とパフォーマンス
見た目上、ワークショップは回転して見られる3D作業台と平面的で編集可能なダイアグラムに分かれており、顕微鏡のシーケンスは短い模式アニメーションとして構成されています。モーション、文字サイズ、振動は調整可能で、バッテリーセーバーがあり、音楽と効果音には個別の音量調整とミュートがあります。提供されるバックグラウンドトラックはBubbly Grooveです。
ビルドはバージョン5.1.0で、Steven RossとTutoriumのために制作され、グラフィック、コード、学習テキスト、翻訳にはAI支援を使用しています。6つのインターフェース言語を同梱しています:英語(英国)、スペイン語、フランス語、簡体字中国語、ヒンディー語、アラビア語。翻訳は機械支援で専門用語の修正を加えたものですが、ネイティブスピーカーによる完全なレビューは受けていません。
ダウンロード可能なHTMLは最新のWebGLブラウザでオフライン動作し、実行時にCDNから何も取得しないため、接続が弱くても支障はありません。レイアウトはスマートフォンエミュレーションで確認しているため、実機での性能と学習者の理解度は検証済みの結果ではなく未解決の課題です。
どんな人向けか
最も明確な対象は、教科書から値を写すのではなく、変化に応じて測定値がどう反応するかを見たい、GCSE物理を学ぶ学習者です。24の修理チャレンジと4段階のワイヤー顕微鏡はまさにそれを狙っており、CSVエクスポートは実験レポートをまとめる人に適しています。
また、地味な電子工作の側面—ケーブルの配線、1本の導体の追跡、配線束の結束、リード線へのラベル付け—を楽しむ工作好きにも向いています。さらに、ギアやリンク機構、交換式ツールヘッドでアームキットを組み直せるため、自由製作へ移行できる余地があるガイド付き機械プロジェクトを求めるビルダーにも適しています。
注意点が2つあります。電子回路は教育用の近似で、半導体や蓄電のモデルは簡略化されており、機械はキネマティック運動を用いているため、重量、トルク、接触、切断、把持力はシミュレーションされません。仮想の測定値は監督下での実習に代わるものではありません。スコアや時間的プレッシャーがあるゲームを求める人には向いていません。
スクリーンショット
テスト方法
ビルドはにヘッドレスChromiumセッションでgames.debutplay.comから読み込まれました。キャンバスは起動し、ブロックされたリクエストはありませんでした。ガイドはに最終確認されました。
よくある質問
Spark Lab: Circuit Cityは無料でプレイできますか?
はい。無料で、アカウント作成、広告、ゲーム内購入、バックグラウンドで動作する解析ツールはありません。
どのデバイスで動作しますか?
スマートフォン、タブレット、デスクトップの最新WebGLブラウザでHTML5として動作し、マウスとタッチの両方に対応しています。
どのくらいの内容が含まれていますか?
24の修理チャレンジ、17の組み立て済み回路、4段階のワイヤー顕微鏡、96個の部品と16本のリード線から組み立てる39ステップのロボットアーム製作が含まれています。
オフラインでプレイできますか?
はい。ダウンロード可能なHTMLは最新のWebGLブラウザでオフライン動作し、言語パックはローカルに同梱され、進行状況はローカルセーブに保存されます。回路や機械のインポートとエクスポートも可能です。
物理の測定値は正確ですか?
いいえ。電子回路は教育用の近似で、半導体や蓄電のモデルは簡略化されており、顕微鏡は粒子のスケールと速度を誇張しています。機械はキネマティック運動を用いているため、トルクや把持などの力はシミュレーションされません。
利用できる言語はどれですか?
6言語です:英語(英国)、スペイン語、フランス語、簡体字中国語、ヒンディー語、アラビア語。アラビア語では右から左へのレイアウトに対応しています。言語を切り替えても回路と機械はそのまま保持されます。
Spark Lab: Circuit Cityに似ているゲームは何ですか?
DebutPlayで最も近いのはGalileo Base: Forces & Motion in 3D, Comando Exato, A Well-Run Exercise / Eine gut gelungene Alarmprobeです。同じジャンルを共有しているため、操作方法やテンポも共通しています。